0% read
마지막 업데이트:
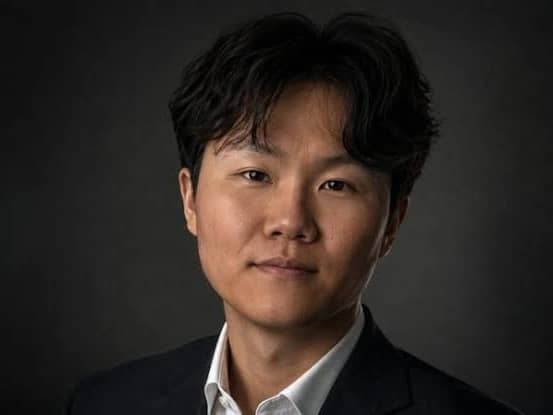
Josh Gao
Josh Gao는 캐나다의 기업가이자 로봇 교육을 위한 인간 움직임 데이터를 수집하고 분석하는 기업인 Mecka AI의 공동 창립자 겸 최고 경영자입니다. 그는 2024년에 회사를 공동 창립했으며, 이 회사는 2025년 8월 12일에 스텔스 모드에서 벗어나 공식적으로 출시되었습니다.[1][2][3]
초기 생애 및 교육
가오(Gao)는 웨스턴 대학교(Western University)의 아이비 경영대학원(Ivey Business School)에서 경영학 우등 학사(Honours Business Administration)를 공부했으며, 웨스턴 대학교에서 철학 학사 학위를 취득했습니다. 그는 2018년 12월부터 2021년 4월까지 샌프란시스코에서의 활동 기간을 포함하여 캔스브릿지 펠로우십(Cansbridge Fellowship)의 펠로우로 활동했습니다.[4][5]
Mecka를 설립하기 전, 가오는 모겐 쳉(Mogen Cheng)과 함께 고스트 키친용 소프트웨어를 공동 창업했으며, 이 스타트업은 2023년에 인수되었습니다. 그는 또한 중국 태생인 부모님과의 소통을 돕기 위한 사이드 프로젝트로 인공지능 번역 채팅 앱인 Binko Chat을 개발했습니다. 2023년 4월, 가오는 이 앱이 중국어 외에도 18개 이상의 언어를 지원하며 CBC에 소개되었다고 밝혔습니다.[2][4]
경력
Cansbridge Fellowship (2018–2021)
Josh Gao는 2018년 12월부터 2021년 4월까지 Cansbridge Fellowship의 펠로우로 활동했습니다. 이 기간 동안 그의 펠로우십은 샌프란시스코 베이 에어리어와 연계되어 있었으며, 이는 그가 나중에 cryptocurrencies 관련 업무를 수행하는 데 기초가 되었습니다.
Mecka AI 공동 창립자 및 CEO (2025–현재)
Gao는 2025년 Mogen Cheng, Jason Chong, Duy Nguyen과 함께 Mecka를 공동 창립했습니다. 네 명의 창립자 모두 로봇 공학 분야에서 사전 전문 경험이 없었습니다. Gao는 그룹이 로봇 공학 연구를 공부하고 AI 연구소를 방문한 끝에, 물리적 세계 데이터의 가용성이 범용 로봇 개발의 과제임을 확인했다고 밝혔습니다. 창립 팀에는 엔지니어 Kevin Hu와 Anthony Tat, 그리고 Eric Lok도 포함되었습니다.
Founding and Financing
2025년 8월, Mecka는 NEO 투자자인 Suzanne Xie, Ali Partovi, Connor Ling이 주도한 800만 달러 규모의 시드 라운드를 발표했습니다. 다른 참여자로는 SV Angel, A-Star Capital, Cade, Timeless, Offline VC 등이 있었습니다.
2026년 6월, Gao는 회사의 데이터 인프라 지원, 추가 부문으로의 확장 및 로봇 배치를 목적으로 하는 6,000만 달러 규모의 자금 조달을 발표했습니다. 그가 공유한 게시물에 따르면 이 자금 조달은 2,500만 달러의 시리즈 A와 3,500만 달러의 후속 라운드로 설명되었습니다. 2026년 9월의 보고에 따르면 Framework Ventures가 주도하고 Menlo Ventures, SV Angel, Kindred Ventures가 참여한 6,000만 달러 규모의 라운드가 진행되었습니다.
2026년 10월, Gao는 Sequoia Capital이 주도한 별도의 6,000만 달러 규모 시리즈 B를 발표했습니다. 그는 Mecka의 총 자금 조달액이 1억 2,000만 달러를 넘어섰다고 밝혔으며, NVIDIA, Samsung Next, Microsoft M12, Qualcomm을 전략적 투자자로 지목했습니다. 그는 또한 Sequoia의 Anas Biad와 다른 투자자 및 고문들에게 감사를 표했습니다.
연도가 명시되지 않은 8월 17일자 게시물에서 Gao는 Mecka가 Business Insider의 로봇 기업 목록에 올랐다고 언급했습니다.
Data Collection and Hardware Development
Mecka는 일상 및 업무 과제를 수행하는 사람들의 영상을 수집하고, 해당 영상을 처리 및 라벨링하여 로봇 훈련용 데이터셋을 공급합니다. 이들의 서비스에는 기업 고객을 위한 맞춤형 데이터셋과 참가자들이 할당된 활동을 기록하는 애플리케이션이 포함됩니다.
회사는 초기에 인간의 시연, 특히 사람의 관점에서 기록된 에고센트릭(egocentric) 비디오에 집중했습니다. Gao는 이 데이터를 원격 조종 및 합성 데이터의 보완재로 설명하며, 인간의 시연을 통해 획득한 정보가 대규모로 로봇에게 전이될 수 있는지에 대해 논의했습니다.
2025년 8월, Gao는 Mecka와 파트너들이 수만 시간 분량의 녹화본이 포함된 여러 데이터셋을 구축했다고 말했습니다. 회사는 요리, 청소, 튀김기 사용, 가전제품 취급 등의 활동을 보여주는 30,000시간 이상의 비디오를 수집했다고 별도로 보고했습니다. 가정용 로봇 기업인 1X Technologies가 초기 파트너였습니다. Gao에 따르면, 1X는 2025년 초 Mecka의 가정 활동 데이터를 사용하여 자사의 월드 모델(World Model)을 생성했습니다.
Mecka는 비디오 기여를 장려하기 위해 2024년에 포인트 프로그램을 도입했습니다. 이 프로그램은 나중에 침대 정리와 같은 일상적인 과제로 전환되었습니다. 사용자들이 이 포인트가 암호화폐 토큰으로 이어질 수 있다고 추측했음에도 불구하고, 회사는 공식 토큰을 출시하지 않았습니다. Gao는 이 프로그램이 참가자를 유치하기 위한 목적이었으며, cryptocurrency와의 연관성이 기업 고객과 협력할 때 어려움을 초래할 수 있다고 언급했습니다.
일부 작업의 경우, 기여자들은 스마트폰을 사용하여 영상을 기록했습니다. 기업 프로젝트를 위해 Mecka는 녹화 장비를 개발하여 선정된 운영자들에게 발송했습니다. Gao는 이후 촉각 장갑, 카메라가 장착된 센서 캡, 그리고 액세서리와 외부 카메라를 연결하는 허브에 관한 작업을 설명했습니다.
그는 기존의 녹화 장비가 의자를 펴거나 병뚜껑을 비트는 것과 같은 일상적인 활동 중에 가해지는 힘을 신뢰성 있게 측정하지 못했다고 말했습니다. 손목 카메라 영상은 물리적 접촉을 추정하는 데 도움이 될 수 있지만 힘의 직접적인 측정값을 제공하지는 못했습니다.
Gao는 데이터 수집을 하드웨어 개발, 제품 수정, 수천 개의 가정 및 기업으로의 배포, 그리고 대량의 녹화물을 업로드하기 위한 인프라를 포함하는 운영 프로세스로 설명했습니다. 회사는 또한 기여자가 인터넷에서 가져온 영상을 자신의 녹화물인 것처럼 제출하는 등의 부정 제출 사례를 겪기도 했습니다. Mecka는 선별 절차, 수집 현장 관찰, 진실된 기여에 대한 인센티브, 그리고 데이터 처리 방식의 변경으로 이에 대응했습니다.
Gao는 로보틱스 데이터 수집 비용에 기여자 보상, 하드웨어, 운영 비용 및 품질 검증이 포함된다고 밝혔습니다.
Research and Evaluation
2026년 3월, Gao는 EgoVerse에 대한 Mecka의 기여를 정렬된 인간 시연 수집 및 로봇 성능 평가를 위한 데이터와 도구 제공으로 설명했습니다. 그는 또한 행동 궤적 데이터, 사후 처리, 품질 검사 및 플랫폼 도구와 관련된 작업을 언급했습니다.
2026년 9월, Gao는 9가지 실험실 작업에 걸쳐 6자유도 로봇 팔을 제어하는 3가지 AI 모델을 평가한 Mecka의 WetLabs Benchmark를 설명했습니다. 각 모델에는 작업당 20번의 시도가 주어졌습니다. 그는 Astra의 경우 25.6%, Opus 5.5의 경우 23.3%의 성공률을 기록했다고 보고했습니다.
모델이 완료되었다고 선언한 192건 중, 인간 평가자들은 79건을 부분 완료로, 10건을 실패로 분류했습니다. Gao는 섬세한 물체 취급과 관련된 어려움과 모델이 완료되지 않은 작업을 완료했다고 보고하는 사례에 대해 논의했습니다. 그는 또한 작업 완료를 평가하는 데 있어 인간 평가의 역할에 대해서도 언급했습니다.
그는 시도당 평균 추정 API 비용이 Astra는 8.64달러, Opus 5.5는 2.39달러라고 보고했습니다. 그의 수치에 따르면, Opus는 Astra보다 약 3.6배 낮은 비용으로 Astra에 근접한 성공률을 달성했습니다.
Deployment and Commercial Applications
Gao는 Mecka의 계획된 활동이 데이터셋 생산을 넘어 특정 분야의 데이터를 수집하기 위한 플랫폼, 사후 학습 모델, 그리고 기업의 로보틱스 도입 지원으로 확장될 것이라고 설명했습니다. 그는 이러한 접근 방식을 배포 후에도 로봇의 능력을 지속적으로 개선하는 로보틱스 시스템 통합업체(SI)와 비교했습니다.
그는 또한 정의된 운영 조건 내에서 일관된 성능이 필요한 작업을 위한 전문 로보틱스 모델의 사용에 대해서도 논의했습니다.
상용 응용 분야와 관련하여, Gao는 산업용 청소 및 호텔 서비스 또는 배달 로봇을 기존의 활용 사례로 꼽았으며, 특히 중국과 동남아시아에서 두드러진다고 언급했습니다. 그는 피크 앤 플레이스(pick-and-place) 작업 및 포장을 포함하여 제약된 조작과 관련된 응용 분야가 확대될 것으로 예상했습니다.
Gao는 Mecka가 1년 반 이상 빨래 개기 작업을 진행해 왔으며 단기간 내에 이 작업이 해결될 것으로 기대한다고 말했습니다. 그는 주거 환경의 경우 로봇이 아이 위로 넘어질 가능성과 같은 안전 문제 때문에 로봇 배포가 더 어렵다고 설명했습니다. 그는 또한 배포된 로봇이 실패 데이터와 수정 사항을 생성하는 지속적인 학습 프로세스는 아직 갈 길이 멀다고 덧붙였습니다. [1] [2] [3] [4] [5] [6] [7]
인터뷰
Robotics Data and Physical AI #01
2026년 10월 20일, Mecka AI의 설립자이자 CEO인 Josh Gao는 Sequoia Capital의 YouTube 채널에서 Sonya Huang이 진행한 인터뷰를 통해 로봇 공학 데이터 수집, 모델 학습 및 배포에 대해 논의했습니다.

Gao는 로봇 공학 개발이 대규모 언어 모델 학습과 다른 점은, 물리적 상호작용 데이터를 주로 공개된 인터넷 콘텐츠에서 얻기보다는 전용 프로세스를 통해 수집해야 한다는 것이라고 설명했습니다. Mecka AI는 인간 활동의 1인칭 기록과 센서 측정값을 포함하여 로봇 모델 학습을 위한 데이터셋을 수집, 처리 및 라이선스합니다. 이 회사는 또한 시각 정보와 물리적 상호작용을 포착하기 위해 카메라가 장착된 헤드웨어 및 촉각 장갑과 같은 장비를 개발합니다.
Gao에 따르면, 로봇 데이터 생산에는 하드웨어 개발, 기여자 모집, 데이터 전송, 처리 및 품질 관리가 포함됩니다. 그는 로봇 데이터셋이 자율 주행 분야에서 사용 가능한 데이터셋보다 여전히 규모가 작다고 언급했는데, 자율 주행 데이터는 장기간 실제 환경에서 운행되는 차량을 통해 축적되어 왔기 때문입니다. 그는 또한 로봇 조작(manipulation)은 수많은 자유도와 물리적 힘이 개입되기 때문에 추가적인 학습 요구 사항이 발생한다고 관찰했습니다.
Gao는 서로 다른 데이터 소스를 결합하는 학습 접근 방식을 설명했습니다. 그는 약 100만 시간의 인간 데이터, 수만 시간의 로봇 시연, 그리고 소량의 원격 조작(teleoperation) 및 작업별 데이터의 잠재적 조합을 개략적으로 설명했습니다. 그는 또한 시스템이 물리적 작업을 수행하도록 학습시키기 위한 추가 입력값으로 시뮬레이션과 촉각 감지를 꼽았습니다.
배포와 관련하여 Gao는 시스템이 특정 상업적 응용 분야에 적합해짐에 따라 로봇 공학 능력이 점진적으로 발전할 것이라고 주장했습니다. 그는 로봇이 덜 예측 가능한 환경에서 더 넓은 능력을 갖추기 전에 해결할 수 있는 작업의 예로 산업 운영, 포장, 청소 및 호텔 서비스를 들었습니다. 그는 또한 범용 로봇 모델이 특정 작업 및 신뢰성 요구 사항을 위해 설계된 특화 모델과 공존할 것으로 예상했습니다.
Gao는 로봇 배포의 잠재적 확장과 비즈니스 환경 내 구현을 지원하는 Mecka AI의 가능한 역할에 대해 더 자세히 논의했습니다. 그는 회사가 데이터 제공을 넘어 특정 운영 환경을 위한 데이터 수집 및 모델 적응까지 활동을 확장할 수 있다고 제안했습니다. 장기적인 전망을 논의하면서 Gao는 10년 이내에 전 세계 로봇 수가 인구수를 수십 배 초과할 수 있다고 예측했으며, 미래의 가능한 응용 사례로 소행성 채굴을 언급했습니다. [8]
Robotics Training Data and Research #02
Training Data 팟캐스트 인터뷰에서 Gao는 로봇 학습 데이터셋이 자기중심적(egocentric) 비디오, UMI 데이터 및 원격 조작을 통틀어 수백만 시간으로 구성되어 있다고 추정했습니다. 그는 기초적인 물리적 이해와 행동 모방을 위한 약 100만 시간의 인간 자기중심적 비디오, 중간 단계의 조작을 위한 수만 시간의 UMI 데이터, 그리고 남은 성능 격차를 해결하기 위한 소량의 작업별 원격 조작 데이터의 가능한 분포를 설명했습니다.
그는 촉각 데이터, 시뮬레이션 및 세계 모델(world models)이 아직 이 조합에 대규모로 통합되지는 않았지만, 향후 학습 프로세스의 일부가 될 것으로 기대한다고 말했습니다. 그는 또한 인터넷 비디오를 사용하여 물리적 사건을 예측하고 이를 행동 궤적으로 변환하는 방법에 대해서도 논의했습니다.
Gao는 훈련 데이터의 가용성을 로봇 공학 발전의 제약 요인으로 설명했습니다. 그는 조작(manipulation)에는 수많은 자유도를 조정하는 과정이 필요하며, 기존 데이터셋은 여전히 많은 작업에 있어 불충분하다고 주장했습니다. 그는 로봇 데이터 수집을 제어 차원이 더 적은 자율 주행 분야에서 데이터를 수집하기 위해 10년 이상 들인 노력과 비교했습니다.
그는 또한 반복적인 창고 활동에 집중된 원격 조작 시설이, 더 많은 유사한 사례를 수집해도 모델 성능이 더 이상 향상되지 않는 지점에 결국 도달할 수 있다고 관찰했습니다.
Gao에 따르면, 인간의 시연은 대규모 로봇 군단이 널리 보급되기 전에 로봇에게 물리적 상호작용과 기본 행동에 대한 정보를 제공할 수 있습니다. 그러나 그는 1인칭 시점(egocentric) 비디오만으로는 조작에 필요한 모든 정보를 제공할 수 없다고 언급했습니다. 그는 로봇 모델이 시각적 및 물리적 관찰을 행동, 음성, 제어 신호와 같은 출력과 결합함에 따라 힘 측정(force measurements)이 더 큰 역할을 할 것으로 기대하고 있습니다.
Gao는 또한 후각 감지를 초기 단계의 영역으로 설명하면서, 로봇 시스템의 입력값으로 냄새를 사용할 가능성에 대해서도 논의했습니다. AlphaGo와의 비교를 통해, 그는 로봇 공학이 결국 인간의 시연과 로봇의 자가 학습(self-play)을 결합하게 될 것이라고 제안했습니다. 그는 기존 시뮬레이터가 아직 물리 세계의 완전한 복잡성을 재현하지 못하고 있다고 언급했습니다. [1]
잘못된 내용이 있나요?