0% read
最后更新:
Josh Gao
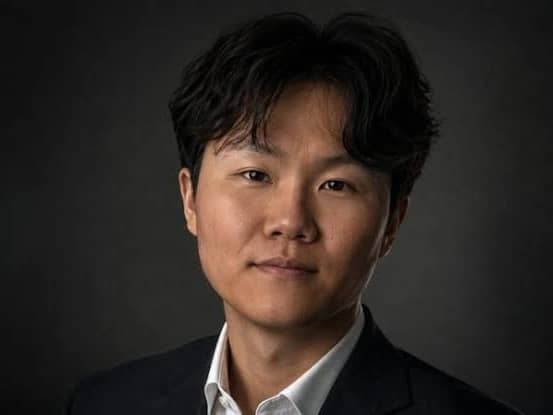
Josh Gao 是一位加拿大企业家,也是 Mecka AI 的联合创始人兼首席执行官。Mecka AI 是一家为机器人训练收集和分析人体运动数据的公司。他于 2024 年共同创立了该公司;该公司于 2025 年 8 月 12 日正式结束隐身状态并公开亮相。[1][2][3]
早期生活与教育
Gao 曾就读于西安大略大学毅伟商学院(Ivey Business School)的荣誉工商管理专业,并获得了西安大略大学的哲学学士学位。他在 2018 年 12 月至 2021 年 4 月期间担任 Cansbridge Fellowship 的研究员,其中包括在旧金山的一段时期。[4][5]
在创立 Mecka 之前,Gao 与 Mogen Cheng 共同创办了一家幽灵厨房软件公司;该初创公司于 2023 年被收购。他还开发了 Binko Chat,这是一款人工智能翻译聊天应用,作为其副业项目,旨在帮助他与中国出生的父母进行沟通。2023 年 4 月,Gao 表示该应用除中文外还支持 18 种以上的语言,并曾受到 CBC 的报道。[2][4]
职业生涯
Cansbridge Fellowship (2018–2021)
Josh Gao 在 2018 年 12 月至 2021 年 4 月期间担任 Cansbridge Fellowship 的研究员。在此期间,他的研究工作主要在旧金山湾区开展,这为他后来从事加密货币相关工作奠定了基础。
Mecka AI 联合创始人兼首席执行官 (2025–至今)
Gao 于 2025 年与 Mogen Cheng、Jason Chong 和 Duy Nguyen 共同创立了 Mecka。这四位创始人在机器人领域此前均无专业经验。Gao 表示,该团队在意识到物理世界数据的可用性是开发通用机器人的挑战后,研究了机器人学并参观了人工智能实验室。创始团队还包括工程师 Kevin Hu、Anthony Tat 以及 Eric Lok。
创立与融资
2025 年 8 月,Mecka 宣布完成 800 万美元的种子轮融资,由 NEO 投资者 Suzanne Xie、Ali Partovi 和 Connor Ling 领投。其他参与者包括 SV Angel、A-Star Capital、Cade、Timeless 和 Offline VC。
2026 年 6 月,Gao 宣布获得 6000 万美元融资,旨在支持公司的数据基础设施、向更多领域的扩张以及机器人部署。他分享的一份帖子将这笔融资描述为 2500 万美元的 A 轮融资和 3500 万美元的后续轮融资。2026 年 9 月的报道称,由 Framework Ventures 领投的 6000 万美元融资中,Menlo Ventures、SV Angel 和 Kindred Ventures 也参与其中。
2026 年 10 月,Gao 宣布了由红杉资本 (Sequoia Capital) 领投的另一笔 6000 万美元 B 轮融资。他表示 Mecka 的总融资额已超过 1.2 亿美元,并确定 NVIDIA、Samsung Next、Microsoft M12 和 Qualcomm 为战略投资者。他还对红杉资本的 Anas Biad 以及其他投资者和顾问表示了感谢。
在 8 月 17 日的一篇帖子中(未指明年份),Gao 表示 Mecka 已入选《商业内幕》(Business Insider) 的机器人公司名单。
数据收集与硬件开发
Mecka 收集人们执行日常和工作任务的录像,对素材进行处理和标注,并为机器人训练提供数据集。其服务包括为企业客户提供定制数据集,以及一个供参与者记录指定活动的应用程序。
该公司最初专注于人类演示,特别是从人的视角记录的第一人称视角 (egocentric) 视频。Gao 将这些数据描述为远程操作和合成数据的补充,并讨论了从人类演示中获取的信息是否可以大规模转移到机器人身上。
2025 年 8 月,Gao 表示 Mecka 及其合作伙伴已经汇编了数个包含数万小时录像的数据集。该公司另外报告称,收集了超过 30,000 小时的视频,展示了烹饪、清洁、使用油炸锅和处理家用物品等活动。家用机器人公司 1X Technologies 是早期合作伙伴。据 Gao 称,1X 在 2025 年早些时候使用了来自 Mecka 的家庭运动数据来生成其世界模型 (World Model)。
Mecka 在 2024 年推出了积分计划以鼓励视频贡献。该计划后来转向日常任务,包括整理床铺等活动。尽管用户猜测积分可能会转化为加密货币代币,但该公司并未推出官方代币。Gao 表示,该计划旨在吸引参与者,并指出与加密货币的关联可能会在与企业客户合作时带来困难。
对于某些任务,贡献者使用智能手机记录影像。对于企业项目,Mecka 开发了记录设备并将其运送给选定的操作员。Gao 后来描述了触觉手套、配备摄像头的感应帽,以及连接配件和外部摄像头的集线器的工作。
他表示,现有的记录设备无法可靠地测量日常活动(如打开椅子或扭开瓶盖)中施加的力量。腕部摄像头的影像可以帮助估计物理接触,但无法提供直接的力量测量。
Gao 将数据采集描述为一个涉及硬件开发、产品修订、向数千个家庭和企业分发以及上传大量记录的基础设施的运营过程。公司还遇到了欺诈性提交,包括贡献者将从互联网上获取的视频作为自己的记录提交的情况。Mecka 通过筛选程序、采集现场观察、对真实贡献的激励措施以及数据处理的变更做出了回应。
Gao 指出,采集机器人数据的成本包括贡献者报酬、硬件、运营费用和质量验证。
研究与评估
2026年3月,Gao 描述了 Mecka 对 EgoVerse 的贡献,即为收集对齐的人类演示和评估机器人性能提供数据和工具。他还提到了涉及动作轨迹数据、后处理、质量检查和平台工具的工作。
2026年9月,Gao 描述了 Mecka 的 WetLabs 基准测试,该测试评估了三个 AI 模型在九项实验室任务中控制六自由度机械臂的表现。每个模型在每项任务中都有 20 次尝试机会。他报告称,Astra 的成功率为 25.6%,Opus 5.5 的成功率为 23.3%。
在模型宣布完成的 192 次操作中,人类评估员将其中 79 次归类为部分完成,10 次归类为失败。Gao 讨论了涉及精细物体处理的困难,以及模型报告已完成但实际未完成任务的情况。他还阐述了人类评估在评定任务完成情况中的作用。
他报告称,Astra 每次尝试的平均估计 API 成本为 8.64 美元,而 Opus 5.5 为 2.39 美元。根据他的数据,Opus 以约 3.6 倍更低的成本实现了接近 Astra 的成功率。
部署与商业应用
Gao 描述了 Mecka 的计划活动,其范围超出了数据集生产,还包括一个用于收集特定行业数据的平台、训练后模型以及支持企业采用机器人技术。他将这种方法与机器人系统集成商进行了比较,后者在部署后继续改进机器人的能力。
他还讨论了在特定操作条件下需要一致性能的任务中使用专用机器人模型的情况。
关于商业应用,Gao 引用了工业清洁和酒店服务或配送机器人作为现有用途,特别是在中国和东南亚。他预计涉及受限操作的应用(包括拣选放置操作和包装)将会扩大。
Gao 表示,Mecka 已经在折叠衣服方面研究了一年多,并预计该任务将在短期内得到解决。他形容住宅环境对机器人部署来说更为困难,因为存在安全顾虑,包括机器人可能倒在孩子身上的可能性。他还指出,部署的机器人生成失败数据和修正的持续训练过程仍有一段路要走。[1] [2] [3] [4] [5] [6] [7]
访谈
机器人数据与物理人工智能 #01
2026年10月20日,Mecka AI 的创始人兼首席执行官 Josh Gao 在红杉资本(Sequoia Capital)YouTube 频道由 Sonya Huang 主持的访谈中,讨论了机器人数据的采集、模型训练及部署。

Gao 解释说,机器人的开发与大语言模型训练不同,因为物理交互数据必须通过专门的流程进行采集,而不能主要从公开的互联网内容中获取。Mecka AI 采集、处理并授权用于机器人模型训练的数据集,包括人类活动的第一人称录像和传感器测量数据。该公司还开发了配备摄像头的头戴设备和触觉手套等设备,以捕捉视觉信息和物理交互。
据 Gao 介绍,机器人数据的生产涉及硬件开发、贡献者招募、数据传输、处理和质量控制。他指出,机器人数据集的规模仍小于自动驾驶领域,后者通过车辆在现实环境中长期运行积累了大量数据。他还观察到,机器人操作对训练提出了额外要求,因为它涉及众多的自由度和物理力量。
Gao 描述了一种结合不同数据源的训练方法。他概述了一个潜在的组合:约一百万小时的人类数据、数万小时的机器人演示,以及少量的远程操作和特定任务数据。他还将模拟和触觉感知确定为训练系统执行物理任务的额外输入。
关于部署,Gao 认为机器人能力将随着系统变得适用于特定商业应用而逐步发展。他列举了工业操作、包装、清洁和酒店服务作为示例,这些任务可以在机器人于不可预测的环境中获得更广泛的能力之前得到解决。他还预计,通用机器人模型将与针对特定任务和可靠性要求设计的专业模型并存。
Gao 进一步讨论了机器人部署的潜在扩张,以及 Mecka AI 在支持商业环境实施中可能扮演的角色。他建议公司可以将业务从数据提供扩展到包括针对特定操作设置的数据采集和模型适配。在讨论长期前景时,Gao 预测在十年内,全球机器人的数量可能会比人类人口多出几个数量级,并引用小行星采矿作为未来可能应用的一个例子。[8]
机器人训练数据与研究 #02
在 Training Data 播客的一次访谈中,Gao 估计机器人训练数据集包含数百万小时的自我中心视频(egocentric video)、UMI 数据和远程操作数据。他概述了一个可能的分布:约一百万小时的人类自我中心视频用于基础物理理解和行为克隆,数万小时的 UMI 数据用于中级操作,以及少量的特定任务远程操作数据以填补剩余的性能差距。
他表示,触觉数据、模拟和世界模型尚未大规模纳入这一组合,但他预计它们将成为未来训练过程的一部分。他还讨论了利用互联网视频预测物理事件并将其转化为动作轨迹的方法。
Gao 将训练数据的可用性描述为机器人技术发展的制约因素。他认为,操作需要协调众多的自由度,而现有数据集对于许多任务来说仍然不足。他将机器人数据收集与长达十多年的自动驾驶数据收集工作进行了比较,后者涉及的控制维度较少。
他还观察到,专注于重复性仓库活动的远程操作设施最终可能会达到一个临界点,即收集更多类似的示例不再能提高模型性能。
根据 Gao 的说法,在大规模机器人车队普及之前,人类演示可以为机器人提供有关物理交互和基础行为的信息。然而,他表示仅凭第一人称视角(egocentric)视频无法提供操作所需的所有信息。他预计,随着机器人模型将视觉和物理观测与动作、语音和控制信号等输出相结合,力测量将发挥更大的作用。
Gao 还讨论了将嗅觉作为机器人系统输入的可能性,同时将嗅觉传感描述为一个早期阶段的领域。通过与 AlphaGo 进行比较,他建议机器人技术最终可以将人类演示与机器人自我博弈(self-play)相结合。他指出,现有的模拟器尚未能重现物理世界的全部复杂性。 [1]
发现错误了吗?